
¡Explicación detallada de los tres puntos de control principales de servo, paso a paso y conversión de frecuencia!
La parte de control de movimiento periférico de los robots industriales incluye principalmente tres partes: servocontrol, control paso a paso y control de conversión de frecuencia. Respondamos estos puntos de control uno por uno.
servocontrol
1, el principio de funcionamiento de los servomotores de CA.
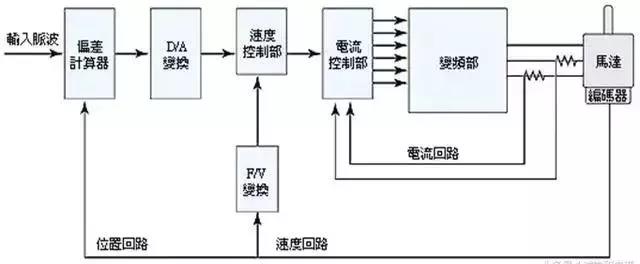
El rotor dentro del servomotor es un imán permanente y la electricidad trifásica U/V/W controlada por el controlador forma un campo electromagnético. El rotor gira bajo la acción de este campo magnético. Al mismo tiempo, el codificador incorporado del motor envía una señal al controlador, y el controlador compara el valor de retroalimentación con el valor objetivo para ajustar el ángulo de rotación del rotor. La precisión de un servomotor está determinada por la precisión del codificador (número de líneas).
2, Composición y clasificación de los servosistemas.
Composición:
Un servosistema es un término general para los sistemas de control que utilizan la posición y el ángulo como variables de control. Los sistemas relacionados con la posición y el ángulo, como la velocidad, la velocidad angular, la aceleración y la fuerza, también se incluyen en el servosistema.
Clasificación:
1. Clasificados por estructura de control: lazo abierto y lazo cerrado.
2. Clasificados por componentes motrices:
a. Servosistema de motor paso a paso.
b. Servosistema de motor CC.
C. Servosistema de motor de CA.
3, las características de los servomotores (AC)
1 Alta precisión de posicionamiento, los servomotores ordinarios pueden alcanzar 0.036 grados
2 Tiempo de respuesta rápido.
3 El control es conveniente y flexible, y el sistema de control es fácil de implementar.
4 Hay muchos modelos disponibles y se pueden seleccionar diferentes tipos según los diferentes entornos de aplicación.
5 Proporcionar un control completo de circuito cerrado, que puede monitorear el estado de operación de manera oportuna y realizar los ajustes y cambios apropiados.
4, estructura del sistema servo
5, pasos de selección para servocontrol
1. Determinar las especificaciones mecánicas, carga, rigidez y otros parámetros.
2. Confirme los parámetros de acción, como velocidad de movimiento, carrera, tiempo de aceleración y desaceleración, ciclo, precisión, etc.
3. Seleccione la inercia del motor, la inercia de la carga, la inercia de conversión del eje del motor y la inercia del rotor.
4. Seleccione la velocidad de rotación del motor.
5. Seleccione el par nominal del motor. Par de carga, par de aceleración y desaceleración, par máximo instantáneo y par real.
6. Seleccione la resolución de posición mecánica del motor.
7. Seleccione el modelo de motor según lo anterior.
6, aplicación del servocontrol

control de pasos
1, el principio de funcionamiento de los motores paso a paso.
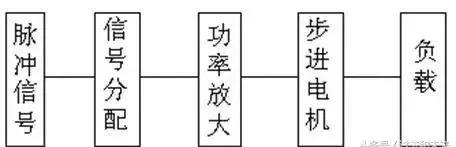
Un motor paso a paso es un actuador que convierte pulsos eléctricos en desplazamiento angular. Cuando el controlador paso a paso recibe una señal de pulso, impulsa el motor paso a paso para que gire un ángulo fijo (llamado "ángulo de paso") en la dirección establecida, y su rotación se ejecuta paso a paso en un ángulo fijo. El desplazamiento angular se puede controlar controlando el número de pulsos para lograr un posicionamiento preciso; Al mismo tiempo, la velocidad y aceleración de la rotación del motor se pueden controlar controlando la frecuencia del pulso, logrando así el objetivo de regular la velocidad. Los motores paso a paso se pueden utilizar como un tipo especial de motor con fines de control y se utilizan ampliamente en diversos controles de bucle abierto debido a su característica de no error acumulado (precisión del 100%).
2, Clasificación de motores paso a paso.
Los motores paso a paso comúnmente utilizados ahora incluyen motores paso a paso reactivos (VR), motores paso a paso de imanes permanentes (PM), motores paso a paso híbridos (HB) y motores paso a paso monofásicos.
Los motores paso a paso de imán permanente son generalmente bifásicos, con un par y un volumen pequeños y un ángulo de paso generalmente de 7,5 grados o 15 grados;
Los motores paso a paso reactivos son generalmente trifásicos y pueden lograr una salida de par alta. El ángulo del paso a paso es generalmente de 1,5 grados, pero tanto el ruido como la vibración son significativos. El circuito magnético del rotor de un motor paso a paso reactivo está hecho de materiales magnéticos blandos y hay devanados de excitación multifásicos en el estator, que generan torque utilizando cambios en la conductividad magnética.
El motor paso a paso híbrido se refiere a una combinación de las ventajas de los motores reactivos y de imán permanente. Se divide en dos fases y cinco fases: el ángulo de paso de las dos fases es generalmente de 1,8 grados, mientras que el ángulo de paso de las cinco fases es generalmente de 0.72 grados. Este tipo de motor paso a paso es el más utilizado.
3, sistema de motor paso a paso
1. Terminología para indicadores estáticos de motores paso a paso.
a. Número de fase: el número de pares de bobinas de excitación que generan diferentes campos magnéticos N y S. Comúnmente representado por mb Beat count: el número de pulsos o estado conductivo necesarios para completar un cambio periódico en el campo magnético se representa por n, o se refiere al número de pulsos necesarios para que el motor gire en un ángulo de paso de diente.
C. Ángulo de paso: correspondiente a una señal de pulso, el ángulo de rotación del rotor del motor se desplaza θ Representa.
d. Par de posicionamiento: el par de bloqueo del propio rotor del motor cuando el motor no está encendido (causado por armónicos en la forma del diente del campo magnético y errores mecánicos).
mi. Par estático: El par de bloqueo del eje del motor cuando el motor no gira bajo una acción eléctrica estática nominal.
2. Indicadores dinámicos y terminología de motores paso a paso.
a. Precisión del ángulo de paso: el error entre el valor real y el valor teórico del ángulo de paso para cada revolución del motor paso a paso.
b. Pérdida de pasos: el número de pasos dados por el motor durante el funcionamiento, que no es igual al número teórico de pasos. Se llama perder el paso.
C. Ángulo de desalineación: el ángulo en el que el eje de los dientes del rotor está desplazado del eje de los dientes del estator.
d. Frecuencia máxima de arranque sin carga: la frecuencia máxima a la que un motor puede arrancar directamente sin carga bajo una determinada forma de conducción, voltaje y corriente nominal.
mi. Frecuencia máxima de funcionamiento sin carga: la frecuencia de velocidad máxima del motor sin carga bajo una determinada forma de conducción, voltaje y corriente nominal.
F. Característica de frecuencia del par de operación: La curva de la relación entre el par de salida y la frecuencia medida por el motor durante el funcionamiento bajo ciertas condiciones de prueba se denomina característica de frecuencia del par de operación.
4, selección de motor paso a paso
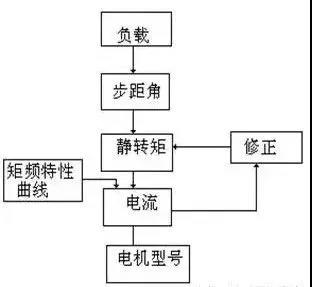
1. Selección del ángulo de paso: El ángulo de paso del motor depende de los requisitos de precisión de la carga.
2. Selección de par estático: La selección del par estático se basa en la carga de trabajo del motor. Generalmente, el par estático debe estar dentro de 2-3 veces la carga de fricción.
3. Selección de corriente: debido a los diferentes parámetros de corriente, las características de funcionamiento varían mucho. La corriente del motor se puede determinar basándose en la curva característica de frecuencia de par.
5, algunas características de los motores paso a paso
1. La precisión de un motor paso a paso general es del 3-5% del ángulo de paso y no se acumula.
La temperatura máxima permitida en la superficie de un motor paso a paso es generalmente superior a 130 grados Celsius.
El par del motor paso a paso disminuirá a medida que aumente la velocidad.
4. El motor paso a paso puede funcionar normalmente a bajas velocidades, pero si excede cierta velocidad, no puede arrancar y va acompañado de un silbido.
5. Los motores paso a paso deben usarse en situaciones de baja velocidad; la velocidad no debe exceder las 1000 revoluciones por minuto.

VI Comparación de prestaciones entre dos tipos de motores
1. Diferente precisión de control
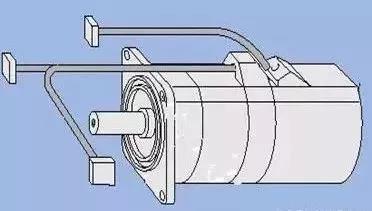
El ángulo de paso del motor paso a paso híbrido de cinco fases es generalmente {{0}}.72 grados y 0,36 grados. La precisión del control del servomotor de CA está garantizada por el codificador giratorio en el extremo posterior del eje del motor. Para el motor con un codificador de línea estándar 2500, su pulso equivalente es 360 grados/10000=0.036 grados y la precisión del servomotor es mayor que la del motor paso a paso.
2. Diferentes características de baja frecuencia
Los motores paso a paso son propensos a vibraciones de baja frecuencia a bajas velocidades. El servomotor de CA funciona muy suavemente y no hay vibraciones incluso a bajas velocidades.
3. Diferentes capacidades de sobrecarga
Los motores paso a paso generalmente no tienen capacidad de sobrecarga. Los servomotores de CA tienen una gran capacidad de sobrecarga.
4. Desempeño operativo diferente
El control del motor paso a paso es un control de bucle abierto. Si la frecuencia de arranque es demasiado alta o la carga es demasiado grande, es fácil provocar una pérdida de paso o un bloqueo del rotor. Si la velocidad es demasiado alta al detenerse, es fácil provocar un exceso. El sistema de servoaccionamiento de CA tiene control de circuito cerrado y el controlador puede muestrear directamente la señal de retroalimentación del codificador del motor. La estructura interna de los bucles de posición y velocidad generalmente no causa pérdida de paso ni sobreimpulso del motor paso a paso, y el rendimiento del control es más confiable.
5. Rendimiento de respuesta de diferente velocidad
Un motor paso a paso tarda 200-400 milisegundos en acelerar desde la velocidad de reposo a la de trabajo (normalmente varios cientos de revoluciones por minuto). El rendimiento de aceleración del servosistema AC es bueno. Tomando como ejemplo el servomotor Panasonic MSMA 400W AC, solo toma unos pocos milisegundos acelerar desde estático a su velocidad nominal de 3000RPM, y puede usarse en situaciones de control que requieren arranque y parada rápidos.
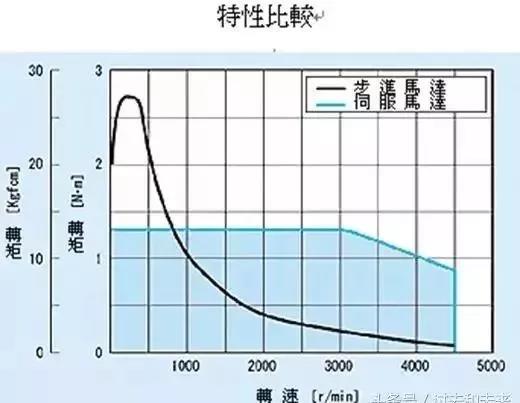
6. Diferentes características de frecuencia de par.
El par de salida del motor paso a paso disminuye al aumentar la velocidad y disminuye drásticamente a velocidades más altas. El servomotor de CA genera un par constante.
En resumen, los servosistemas de CA superan a los motores paso a paso en muchos aspectos de rendimiento. Pero en algunas situaciones de baja demanda, los motores paso a paso suelen utilizarse como motores ejecutivos. Por lo tanto, en el proceso de diseño del sistema de control, se deben considerar de manera integral múltiples factores, como los requisitos de control y los costos, y se deben seleccionar los motores de control adecuados.
Control de frecuencia variable
1, Introducción a General Motors
El motor de CA trifásico de jaula de ardilla es el tipo más común de motor de inducción y su estructura y características son las siguientes:
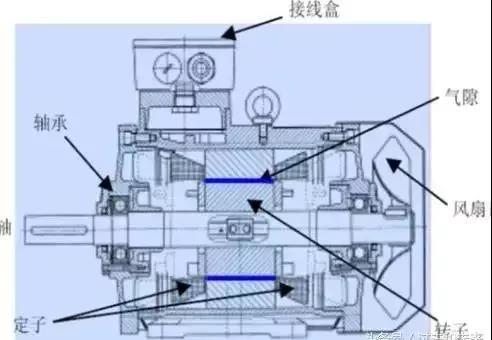
感应电机的构造示意图
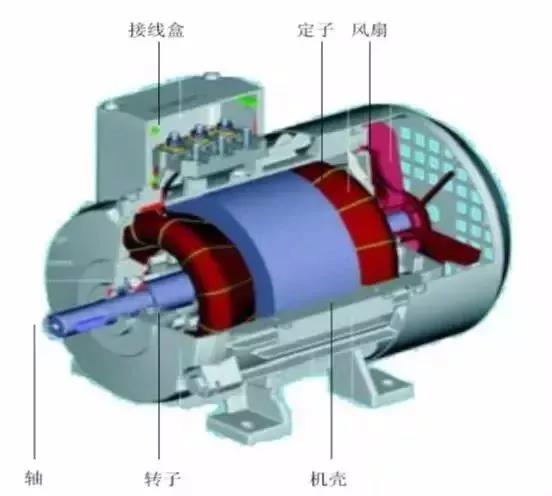
Diagrama esquemático de la construcción del motor.
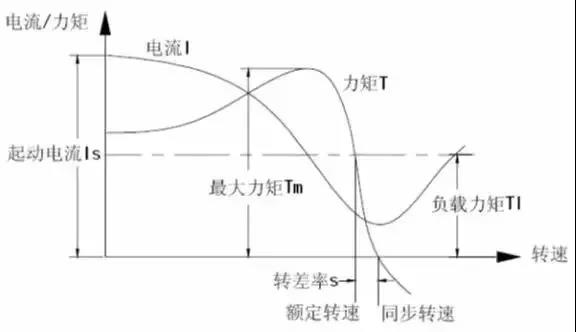
2, Principios y composición de los convertidores de frecuencia.
Un convertidor de frecuencia es un dispositivo de control que puede cambiar fácil y libremente la velocidad de un motor de CA. El método para cambiar la velocidad del motor de CA es el siguiente.
El convertidor de frecuencia logra la regulación de velocidad cambiando la frecuencia de la fuente de alimentación del motor de CA:
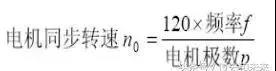
变频器的构成如下:
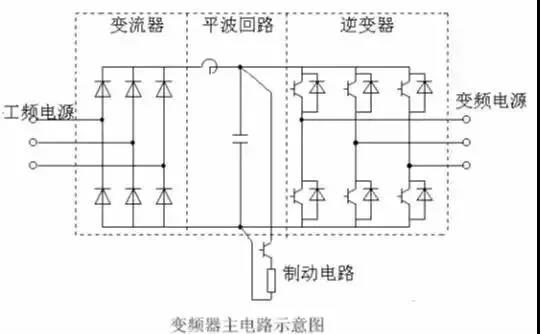
1. Convertidor (rectificador)
El puente rectificador de diodos se usa ampliamente, como se muestra en la Figura 1, que convierte la fuente de alimentación de frecuencia industrial en una fuente de alimentación de CC. También se pueden usar dos conjuntos de inversores de transistores para formar un inversor reversible, que puede realizar una operación regenerativa debido a su dirección de potencia reversible.
2. Circuito de onda plana
En el voltaje de CC rectificado del rectificador, hay un voltaje pulsante de 6 veces la frecuencia de la fuente de alimentación, y la corriente pulsante generada por el inversor también provoca cambios en el voltaje de CC. Para suprimir las fluctuaciones de voltaje, se utilizan inductores y condensadores para absorber el voltaje pulsante (corriente). Cuando la capacidad del dispositivo es pequeña, si hay margen en los componentes compuestos por la fuente de alimentación y el circuito principal, se puede omitir la inductancia y se puede utilizar un circuito de onda plana simple.
3. Inversor
A diferencia de los rectificadores, los inversores convierten la energía de CC en energía de CA a la frecuencia requerida, lo que permite que seis dispositivos de conmutación conduzcan y se apaguen durante un tiempo predeterminado, lo que da como resultado una salida de CA de 3-fase.
4. Circuito de frenado
Cuando se utiliza un motor asíncrono en el área de frenado regenerativo (con una tasa de deslizamiento negativa), la energía regenerativa se almacena en el condensador del circuito de onda plana, lo que hace que aumente el voltaje de CC. En términos generales, la energía acumulada por la inercia de un sistema mecánico (incluido un motor eléctrico) es mayor que la energía almacenada por un condensador. Cuando se requiere un frenado rápido, se puede utilizar un inversor reversible para proporcionar retroalimentación a la fuente de alimentación o configurar un circuito de frenado (interruptor y resistencia) para consumir la energía regenerativa, a fin de evitar que aumente el voltaje del circuito de CC.
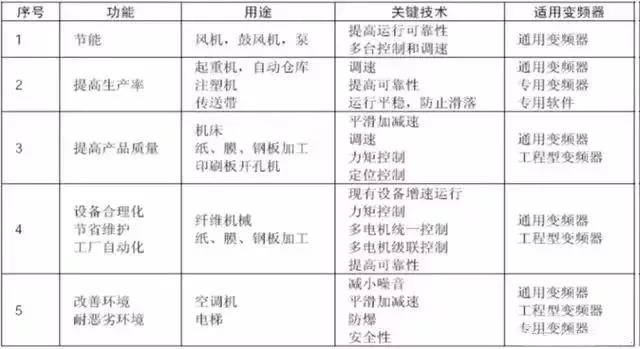
3, El propósito de la aplicación y el propósito de los convertidores de frecuencia.
El variador de velocidad compuesto por un convertidor de frecuencia y un motor de CA se denomina variador de frecuencia y sus propósitos funcionales son los siguientes. Puede que existan correlaciones mutuas entre ellos, pero en realidad no existe una clasificación clara. Esta tabla es sólo para referencia.