
Explicación detallada de las líneas de producción de fabricación inteligentes.
Las líneas de producción automáticas se desarrollan gradualmente sobre la base de líneas de montaje. Son un sistema de producción que conecta un grupo de máquinas herramienta CNC y equipos auxiliares de acuerdo con la secuencia del proceso a través del sistema de transporte de piezas de trabajo y el sistema de control, y completa automáticamente todo o parte del proceso de fabricación del producto. En toda la línea de producción automatizada, su composición específica incluye un total de 13 partes, que incluyen principalmente varios sitios funcionales, diferentes módulos funcionales, sensores, válvulas solenoides e interfaces de importación y exportación. Entre ellos, los sitios funcionales incluyen principalmente estaciones de materiales, estaciones de procesamiento, estaciones de ensamblaje y manipulación y estaciones de clasificación de productos terminados; Entre varios módulos, hay un total de 5 tipos, a saber, módulo convertidor de frecuencia, módulo de potencia, módulo PLC y módulo de botón, y módulo de accionamiento de motor. Sobre la base de la integración de estas piezas, las líneas de producción automatizadas no solo pueden realizar la carga, descarga y procesamiento, sino también completar el ensamblaje, clasificación y transporte de contenido relacionado.
Como productos de una sola máquina, los tornos y centros de torneado inteligentes pueden satisfacer la producción y fabricación de piezas generales pequeñas y simples. Sin embargo, con la transformación y actualización de los modos de producción industrial hacia la automatización y la flexibilidad, las operaciones de las líneas de montaje tradicionales ya no pueden cumplir con los requisitos de producción existentes de alta precisión, alta eficiencia y alta flexibilidad. Por lo tanto, se han desarrollado líneas de producción de torneado inteligentes basadas en robots inteligentes, tornos inteligentes y centros de torneado inteligentes, lo que se convertirá en la principal dirección de desarrollo de la automatización de la producción. La línea de producción de torneado inteligente incluye equipos como control de línea de producción, inspección de calidad, robots de manipulación, máquinas de mecanizado, líneas de transporte logístico, gestión de producción y almacenamiento de productos terminados. Cada equipo es un componente importante de la línea de producción de torneado inteligente. A través de una mayor integración del sistema, múltiples líneas de producción inteligentes podrán formar talleres y fábricas digitales, logrando la automatización y la inteligencia de toda la fábrica.
1 Disposición general de líneas de producción inteligentes.
La Figura 1 muestra una línea de producción de torneado inteligente típica, que completa principalmente el procesamiento y la producción automáticos mixtos de piezas desde productos en bruto hasta productos terminados. La línea de producción de torneado consta de un sistema de control de la línea de producción, una unidad de detección en línea, una unidad de robot industrial, una unidad de máquina de mecanizado, una unidad de almacenamiento de materia prima, una unidad de almacenamiento de producto terminado y una unidad de logística de automóviles RGV. El equipo de procesamiento adopta la máquina herramienta inteligente serie CK producida por Shaanxi Baoji Machine Tool Group Co., Ltd., que está equipada con el sistema CNC inteligente Baoji B80.

Figura 1 Línea de producción de torneado inteligente [1]
1) Sistema de control principal y unidad de detección.
La Figura 2 muestra un sistema de control típico diseñado por Shaanxi Baoji Machine Tool Group Co., Ltd., que consta de terminales interiores y terminales in situ. La terminal interior está equipada con múltiples pantallas y bases de datos, que son responsables de recibir big data de fabricación y producción transmitidos desde todo el taller de producción. Las pantallas se utilizan para mostrar varios estados en el sitio del taller del usuario, incluido el estado de operación del equipo, el estado de procesamiento de piezas, la situación logística, el estado del personal e información ambiental como la temperatura y la humedad en el sitio del taller del usuario. El personal directivo superior puede acceder fácilmente a la terminal interior para ver de forma visual y clara las diversas condiciones del lugar. En el taller de producción del usuario, las terminales in situ están equipadas para controlar el funcionamiento in situ de toda la línea de producción, completar la recopilación, el análisis, la gestión local y remota de los datos básicos del equipo, la visualización dinámica de información y otras operaciones. El terminal en el sitio está equipado con una pantalla que puede ver de manera clara y conveniente los diversos estados del taller del usuario, incluido el monitoreo de equipos, estadísticas de producción, estadísticas de fallas, distribución de equipos, análisis de alarmas, base de conocimientos de procesos, etc. El terminal del sitio puede agregar paneles de gestión de producción, cargar y descargar programas de procesamiento, identificar al personal deslizando tarjetas y realizar estadísticas de progreso y análisis de las tareas de producción. Puede recopilar y transmitir datos in situ a través de varios métodos de acceso, como cableado, Wi Fi, 2G/3G/4G/5G, etc. Los grandes datos de fabricación recopilados se pueden transmitir a la base de datos SQLServer del terminal interior del usuario a través de Internet. , Interactuar datos con terminales interiores a través de computadoras terminales.
Figura 2 Sistema de control general [2]
La Figura 3 muestra una unidad de detección en línea típica, que consta de robots industriales, efectores finales y sensores de múltiples fuentes. Después de que el sistema logístico transporta los productos terminados a la ubicación designada, el robot industrial mueve toda la unidad de detección a la estación de trabajo designada y utiliza una cámara visual para tomar fotografías, reconocer y localizar las piezas que se van a probar. El robot industrial vuelve a ajustar su posición para alinear toda la unidad de detección con la pieza a probar.
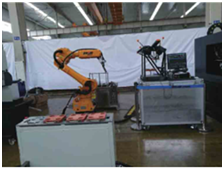
Figura 3 Unidad de detección en línea
Una vez completados el reconocimiento y el posicionamiento, el efector final es responsable de agarrar las piezas que se van a probar. Las piezas se transfieren a la posición designada en la plataforma de prueba a través de un robot industrial. Los indicadores de precisión de las piezas a probar, como apertura, profundidad, curvatura, rugosidad y planitud, se detectan en línea mediante sensores de múltiples fuentes preequipados en la plataforma de prueba. También se pueden utilizar algoritmos inteligentes para medir y clasificar automáticamente las piezas, transferir diferentes tipos de componentes a diferentes líneas logísticas y completar operaciones automáticas de clasificación de piezas. La unidad de detección puede devolver los resultados de la detección al sistema de control principal a través de Internet, y el operador puede ver directamente los resultados de la detección de las piezas a través de la computadora terminal y la pantalla del sistema de control principal interior o en el sitio. Si cumple con los requisitos de detección, puede pasar directamente a la siguiente operación de la estación de trabajo. Si no cumple con los requisitos, se mostrará un recordatorio de no conformidad en la pantalla y el operador emitirá juicios y decisiones en función del grado de no conformidad de las piezas. Una vez completada la detección, el efector final toma las piezas detectadas y el robot industrial las transfiere al sistema logístico, que luego las transporta a la siguiente estación de trabajo para su procesamiento.
2) Robots industriales y unidades de tornos.
El módulo de procesamiento diseñado y fabricado por Shaanxi Baoji Machine Tool Group Co., Ltd. se muestra en la Figura 4, que consta de dos partes: robots industriales y tornos. Entre ellos, los robots industriales son responsables del movimiento y agarre de las piezas a procesar, y los tornos son máquinas inteligentes que pueden garantizar una alta precisión y eficiencia de procesamiento.
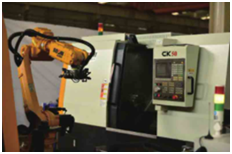
Figura 4 Módulo de procesamiento
Después de que el sistema de distribución logística transporta las piezas en bruto o semiacabadas a la estación de trabajo designada, el robot industrial toma las piezas en bruto o semiacabadas y las coloca en la máquina de torneado inteligente para ayudar a la máquina a completar el trabajo de sujeción de las piezas a estar procesado. Para los tornos de doble estación, después de que un torno inteligente completa el trabajo de torneado, el robot industrial transfiere las piezas semiacabadas a otro torno inteligente para completar el procesamiento de la siguiente estación. Una vez finalizado todo el trabajo de procesamiento, el robot industrial tomará y transferirá las piezas terminadas al sistema logístico, que luego las transferirá a la siguiente estación de trabajo.
El torno está equipado con una función inteligente de protección de la salud, una función de compensación de temperatura térmica, una función inteligente de detección de rotura de herramientas, una función inteligente de optimización de parámetros de proceso, una función de diagnóstico experto, un análisis del equilibrio dinámico del husillo y una función inteligente de gestión de la salud, una función inteligente para evitar la vibración del husillo y una función inteligente. Función de mayordomo en la nube [3]. La función principal de las máquinas herramienta inteligentes es cooperar con robots industriales para completar diferentes etapas de las tareas de procesamiento y producción, garantizando al mismo tiempo la eficiencia y precisión del procesamiento y la producción de piezas. Los usuarios pueden reemplazar las máquinas herramienta inteligentes con diferentes grados de máquinas herramienta según las necesidades del taller de producción, como tornos de alta velocidad, tornos de precisión y centros de mecanizado. También pueden agregar o reducir las funciones inteligentes correspondientes según sus propias necesidades para formar la línea de producción de torneado más adecuada para las necesidades de producción empresarial.
3) Unidad de logística y almacenamiento de producto terminado.
La Figura 5 muestra una unidad logística típica diseñada y producida por Shaanxi Baoji Machine Tool Group Co., Ltd. Consta de robots industriales, efectores finales, carros RGV, accesorios de transporte de piezas y senderos para caminar, que realizan principalmente la transferencia y el transporte de máquinas herramienta. piezas procesadas. En el taller del usuario, las líneas de producción inteligentes pueden equiparse con líneas de producción logísticas únicas o múltiples según las necesidades de las tareas de producción. Las líneas de producción de torneado inteligentes con menos máquinas herramienta o tareas de procesamiento más simples pueden adoptar un modo optimizado de objeto único para completar operaciones como carga, transferencia y descarga; En situaciones donde hay muchas tareas de máquina herramienta o tareas de mecanizado complejas, para evitar la complejidad y el conflicto de las tareas del sistema logístico, se pueden equipar dos o más líneas logísticas. Una línea se utiliza para cargar piezas en bruto o semiacabadas, una línea se utiliza para el transporte de procesos intermedios y la otra línea se utiliza para cortar piezas terminadas. Para líneas de producción de torneado inteligentes con escenarios de procesamiento relativamente simples, los robots industriales pueden repararse y completar la sujeción y recuperación de piezas; Para líneas de producción de torneado inteligentes más complejas, se pueden equipar robots móviles por separado para distribuir, agarrar y soltar piezas en la pista. El traslado de piezas entre diferentes puestos de trabajo se realiza mediante un coche RGV. A través de la programación automática, el carro RGV puede alcanzar con precisión la posición predeterminada dentro de un tiempo específico, asegurando que los robots industriales puedan reconocer y agarrar piezas sin problemas. El vagón RGV está equipado con accesorios de envío de piezas, y el taller del usuario puede equipar diferentes accesorios según el tamaño y el tamaño de las piezas procesadas. Una vez que el dispositivo se llena con suficientes piezas en bruto o terminadas en cada posición, el vagón RGV corre para completar el trabajo de carga, transporte y descarga correspondiente.
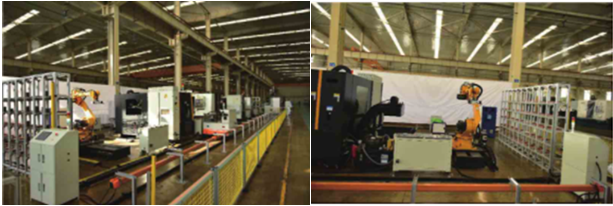
Figura 5 Unidad de Logística Figura 6 Unidad de Almacenamiento de Producto Terminado
La Figura 6 muestra una unidad típica de almacenamiento de productos terminados diseñada y producida por Shaanxi Baoji Machine Tool Group Co., Ltd., que consta de un gabinete de almacenamiento, robots industriales, efectores finales y senderos para caminar. Una vez procesadas las piezas, el carro RGV transporta las piezas terminadas al área de corte y el robot industrial se desplaza al área de corte. El efector final toma las piezas terminadas según su número y luego el robot industrial transfiere las piezas terminadas a la ubicación designada en el gabinete de almacenamiento. El efector final requiere un diseño especial por parte de cada unidad de usuario en función de la forma y el tamaño de las piezas procesadas para cumplir con el trabajo de agarre de diferentes piezas. El armario de almacenamiento se compone de pequeños armarios independientes del mismo tamaño, que se pueden montar y desmontar rápidamente entre cada armario. Para robots industriales fijos, el taller del usuario debe ajustar la longitud y la altura del gabinete de almacenamiento diseñado de acuerdo con la altura máxima de trabajo y el alcance del robot industrial. Los robots industriales equipados con senderos para caminar pueden diseñarse para gabinetes de almacenamiento de productos terminados más largos. Los robots pueden aumentar su cobertura de trabajo caminando sobre pistas, que pueden ser rectas o circulares según las necesidades. Para talleres de usuarios con múltiples gabinetes de almacenamiento o gabinetes de almacenamiento de productos terminados con diferentes clasificaciones de piezas, las unidades de usuario también pueden ajustar la longitud y la forma de la pista para caminar. Por ejemplo, una pista circular puede hacer que un robot corresponda a múltiples gabinetes de almacenamiento de productos terminados, logrando múltiples servicios para un robot y mejorando su utilización. Cuando hay una gran cantidad de gabinetes de almacenamiento logístico terminados, se debe aumentar la longitud del recorrido para caminar o se deben equipar dos o más robots industriales para garantizar la eficiencia de la logística. Cabe señalar que el diseño de la longitud de la pista para caminar debe considerar el tiempo de caminata del robot y no debe diseñarse demasiado largo. Si el tiempo de recorrido del robot es demasiado largo, puede provocar una baja eficiencia de distribución logística, lo que provoca la acumulación de piezas terminadas en el área de corte, lo que provoca accidentes como colisiones de piezas, lo que aumenta los riesgos de producción y reduce la eficiencia del trabajo.
2 Jerarquía de control de los controladores de máquinas herramienta
La combinación de inteligencia artificial y tecnología informática ha promovido en gran medida el nivel de inteligencia de los sistemas CNC, que se refleja principalmente en varios aspectos de los sistemas CNC:
(1) Aplicación inteligente de control anticipado, identificación en línea y autoajuste de parámetros de control para mejorar el rendimiento de conducción;
(2) Utilizar tecnología de control adaptativo para lograr eficiencia y calidad de procesamiento inteligente;
(3) Aplicar tecnologías inteligentes, como sistemas expertos, para lograr un diagnóstico inteligente de fallas, un monitoreo inteligente y otros aspectos del control del proceso de mecanizado.
Durante el proceso de fabricación, el nivel de control del controlador de la máquina herramienta se puede dividir en tres niveles como se muestra en la Figura 7, incluido el nivel de control del motor, el nivel de control del proceso y el nivel de control de supervisión. Entre ellos, el nivel de control del motor puede lograr el monitoreo de la posición y velocidad de la máquina herramienta a través de equipos de detección de máquinas, como rejillas y codificadores de pulsos; La jerarquía de control del proceso incluye principalmente monitorear la fuerza de corte, el calor de corte, el desgaste de las herramientas, etc. durante el proceso de mecanizado y ajustar los parámetros del proceso de mecanizado; La jerarquía de supervisión y control toma la precisión dimensional, la rugosidad de la superficie y otros parámetros del producto procesado como objetivos de control para mejorar la calidad del procesamiento del producto.
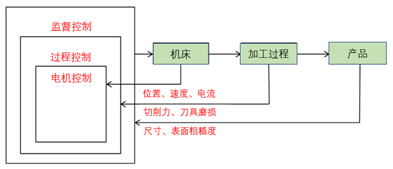
Figura 7 Jerarquía de control del controlador de máquina herramienta
1) Las tendencias de desarrollo del control de procesamiento inteligente en el extranjero
(1) Investigación sobre estrategias de control inteligente: en el campo del mecanizado de control de redes neuronales, los expertos han propuesto un algoritmo de búsqueda de enjambres de peces impulsado por enjambres de partículas para optimizar los parámetros de mecanizado de las máquinas herramienta CNC. Se propone un método híbrido basado en redes neuronales y algoritmos genéticos para reducir la complejidad computacional y el consumo de tiempo de las redes neuronales, lo que requiere iteración y convergencia del proceso debido a la influencia de la complejidad de la red. Se realizan experimentos de simulación sobre el reconocimiento de características en el mecanizado plano para demostrar su viabilidad. Alguien ha propuesto un modelo basado en algoritmo genético adecuado para resolver predicciones de fuerzas de corte pequeñas, que pueden lograr la predicción de la fuerza de corte y la optimización de los parámetros de corte.
(2) Aplicación del monitoreo del proceso de mecanizado: monitorear y monitorear fenómenos anormales durante el proceso de mecanizado, y luego tomar medidas para detener el proceso de mecanizado y ajustar los parámetros del proceso de mecanizado (como la velocidad del husillo) para evitar daños a la máquina herramienta. Gradualmente pueden ocurrir fenómenos anormales durante el proceso de mecanizado, como desgaste de herramientas; También puede ocurrir repentinamente, como daño a la herramienta; O se puede prevenir, como vibración o vibración.
2) Tendencia de desarrollo nacional del control de mecanizado inteligente.
Bajo control inteligente, los sistemas de automatización pueden solucionar fallas de manera proactiva, ya que pueden conectar de manera efectiva todas las máquinas a través del lenguaje informático durante el proceso de solicitud y generar un sistema de procesamiento vinculado. Según los diferentes sensores, métodos de control y objetivos de control utilizados, la investigación sobre la monitorización del proceso de mecanizado se centra principalmente en los siguientes aspectos:
(1) Al estudiar el desgaste de la herramienta, lograr el monitoreo del estado de mecanizado;
(2) Al estudiar la fuerza de corte obtenida indirectamente mediante instrumentos de medición de fuerza o corrientes del motor, se puede mejorar el estado del proceso de mecanizado;
(3) Investigación sobre optimización de parámetros fuera de línea en el campo de CAM;
(4) Investigación de simulación sobre algoritmos inteligentes de control de mecanizado, etc.
3 Plataforma de servicios de gestión del ciclo de vida completo de máquinas herramienta CNC
La fabricación inteligente es un enfoque de fabricación basado en información dirigido a todo el ciclo de vida del producto, logrando condiciones de percepción ubicuas. Los datos y la información son la "sangre" que fluye en la fabricación inteligente. La digitalización transforma los datos en información, creando valor útil a través de una toma de decisiones inteligente y en red. Por tanto, la fabricación de productos inteligentes está impulsada por los datos. La presentación del ciclo de vida completo del producto se divide en cuatro etapas.
(1) Etapa de producción de componentes: datos del proceso de adquisición, datos del proceso de producción, registros de prueba y almacenamiento;
(2) Etapa de soporte de almacenamiento de productos: soporte de registros de inspección de almacenamiento de productos, soporte de información de órdenes de compra de productos;
(3) Etapa de depuración de máquinas herramienta: datos del proceso de fabricación de máquinas herramienta, datos de prueba y ajuste de fábrica de máquinas herramienta, registros de fábrica de máquinas herramienta;
(4) Etapa de entrega de la máquina herramienta: inicio del usuario, registro de datos de ajuste de la máquina, automantenimiento, reparación de una sola tecla, registros de mantenimiento del usuario y datos del proceso de uso del usuario.
La plataforma de servicio de gestión del ciclo de vida completo de la máquina herramienta CNC aplica tecnologías clave como Internet de las cosas, servicios en la nube y big data para recopilar datos del ciclo de vida completo de las máquinas herramienta CNC desde el diseño, el procesamiento, la depuración de la máquina herramienta y la entrega y uso del usuario. . Establece una base de datos de archivo de máquinas herramienta, realiza la trazabilidad de la información del ciclo de vida completo y proporciona a los usuarios monitoreo remoto de equipos, gestión de estadísticas de producción, operación de equipos y servicios de mantenimiento. La Figura 8 muestra la arquitectura de tecnología BOCHICLOUD de Shaanxi Baoji Machine Tool Group Co., Ltd. Lo más destacado de Baoji Cloud son sus funciones de servicio de operación y mantenimiento:
(1) Base de conocimientos de casos de fallas: brindar a los usuarios soluciones de fallas;
(2) Reparación de fallas: reparación en línea de fallas de equipos, envío oportuno de órdenes de reparación y seguimiento rápido por parte de ingenieros;
(3) Mantenimiento regular: realizar un seguimiento de los cambios de rendimiento del equipo a lo largo de su ciclo de vida y proporcionar planes de mantenimiento personalizados;
(4) Mantenimiento predictivo: predecir riesgos potenciales de falla del equipo y proporcionar repuestos oportunos.
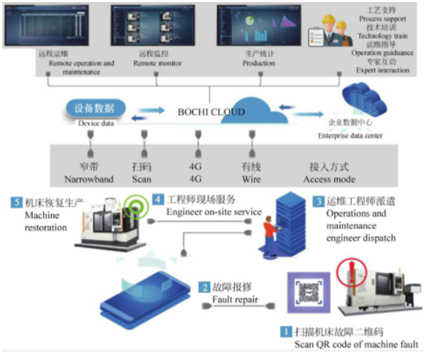
Figura 8 Arquitectura Técnica BOCHICLUD [4]
4 Integración de sistemas de líneas de producción digitales
Con el rápido desarrollo de la tecnología de sistemas de control integrado, las líneas de producción automatizadas están avanzando hacia niveles más altos de automatización e integración. El control integrado de líneas de producción es la interconexión de dispositivos inteligentes que necesitan conectarse a través de una determinada red, convirtiéndolos en un todo, integrando e interactuando información interna para lograr los objetivos de control. Hay dos tipos de control integrado para líneas de producción: integración de equipos e integración de información. La integración de dispositivos es la integración de varios dispositivos con funciones de control independientes en un todo orgánico a través de una red. Este conjunto es un sistema de control integrado, independiente y relacionado, que puede configurarse según las diferentes necesidades de producción. La integración de información es la aplicación de conceptos de diseño modular funcional para lograr la asignación dinámica de recursos, monitoreo de dispositivos, recopilación y procesamiento de datos, control de calidad y otras funciones, formando módulos funcionales básicos que incluyen control independiente y otras funciones de procesamiento. Cada módulo funcional realiza una interconexión estandarizada, y se utilizan modos de control y estrategias de programación específicos para construir unidades funcionales para lograr los objetivos esperados, logrando así un control integrado.
Las empresas de automatización tradicionales se centran en la implementación de la automatización a nivel de equipos, pero no están familiarizadas con los sistemas de nivel superior como SCADAMES/ERP, lo que lleva a descuidar la adquisición digital de información de la línea de producción y el flujo horizontal y vertical de información de producción. MES/ERP y otras empresas de sistemas de software se centran en el análisis de datos y el control de implementación en el nivel superior del sistema. Es difícil involucrar dispositivos de hardware y métodos de control con diferentes modelos de dispositivos de ejecución y controladores en el nivel inferior, lo que afecta el flujo vertical de información. A través de la medición digital, se puede lograr la adquisición y circulación digital de información de fabricación (parámetros clave), lo que puede romper las barreras entre el sistema superior y la línea de producción inferior, liberar la productividad de alta calidad existente y acelerar el proceso de desarrollo de China. industria manufacturera. Al integrar tecnologías de diseño, fabricación y gestión de herramientas, construir una línea de producción digital para herramientas y lograr un flujo de datos fluido en todas las etapas del proceso de desarrollo de herramientas, se puede utilizar plenamente el papel de la tecnología digital en el proceso de desarrollo de herramientas, mejorando así precisión y eficiencia en la fabricación de herramientas, acortando los ciclos de desarrollo y reduciendo los costos de desarrollo.
El control integrado de las líneas de producción es un todo orgánico que combina tecnologías de comunicación, informática y automatización. Para coordinar el trabajo de varios equipos y subsistemas en la línea de producción, el sistema adopta PLC y su módulo de E/S remotas distribuidas para lograr una gestión centralizada y un control descentralizado de las unidades de producción; Al mismo tiempo, el PLC recibe gestión del sistema MES superior, incluida la verificación de la información del operador, el control del producto, la gestión de materiales y otra información. La estructura del sistema de control de la línea de producción se muestra en la Figura 9, y el contenido de la comunicación incluye la identificación del operador, el estado del cuerpo de la línea de producción, información del robot, información de procesamiento de la pieza de trabajo, estado de funcionamiento de la máquina herramienta y diversa información de fallas.
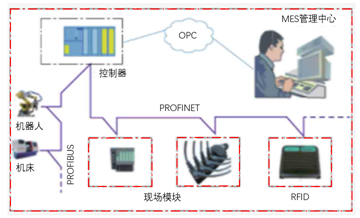
Figura 9 Diagrama esquemático de la estructura del sistema de control de la línea de producción.
La configuración de hardware del sistema de control se muestra en la Figura 10, que utiliza una red PROFINET para comunicarse con los dispositivos IO de campo subyacentes. Los dispositivos IO incluyen módulos con funcionalidad Ethernet como el módulo de campo IM151-3PN, el módulo de entrada/salida ET200ecoPN, el módulo de comunicación RF180C, etc. Para compartir datos con otros sistemas PLC en el taller, el sistema de control también es equipado con un acoplador PN/PN de grado industrial. A través de este puente se puede lograr el intercambio de información entre la línea de producción automática y otros sistemas PLC del taller. Al mismo tiempo, para garantizar la confiabilidad de la producción, se utilizan conexiones de red en anillo de fibra óptica entre los controladores de cada unidad. Una vez que falla el sistema MES, el sistema de control puede funcionar normalmente sin el sistema MES.